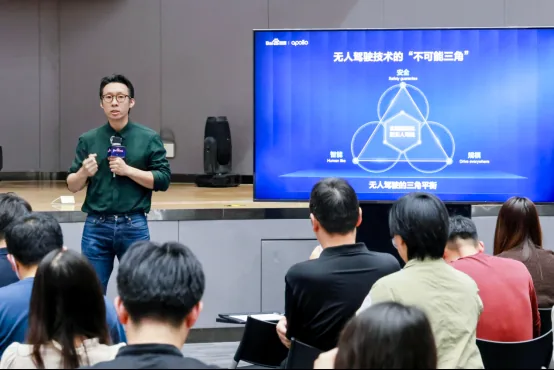
11月3日,百度在深圳举行的AI Day·Apollo专场披露无人驾驶世界模型Apollo World,称该模型能够生成随车辆动作变化的虚拟交通环境,已用于萝卜快跑的全球化测试与验证。
萝卜快跑的研发人员可用这套系统开展完整行程的虚拟测试:驾驶系统读取模拟的相机、激光雷达数据后作出决策,环境再根据动作变化,车辆可在不同起终点之间完成接单、载客到送达的任务。
百度世界模型负责人杨泽介绍,虚拟道路上的车辆、行人被建模为有决策和互动能力的AI智能体,会根据其他交通参与者的动作调整决定。
展示的汇入场景中,无人车驶上高架时,支路车辆可以汇入主路;无人车改走辅路、占据汇入空间时,另一辆车则减速等待。
百度同时提出“2+3”评价框架,把因果性、交互性列为基础条件,把物理准确性、持久性、实时性列为进阶指标;这是百度提出的评价方法。
百度披露,一天虚拟路测的里程相当于一辆配备安全员的真实测试车连续行驶约三年。
本次查阅的两篇发布报道的文字内容没有提供统一硬件条件下的性能评测,或虚拟测试与实车安全效果的对照结果。
实时交互仿真已有其他研究案例:6月首次提交、9月修订的英伟达OmniDreams论文称,该模型根据既有画面、模拟器状态和即时驾驶动作生成视频,并在驾驶模型参与的闭环系统中运行,也能模拟极端天气及难以预测的交通参与者行为。
9月首次提交的StyleDrive论文则报告,模型在Bench2Drive闭环驾驶评测中取得88.44的驾驶得分,并在真实自动导引车平台展示从仿真向实体设备迁移的能力。
这些是研究团队报告的各自实验结果,自动导引车平台与萝卜快跑的完整载客任务也不是同一种测试。
| 项目 | 首次提交或披露 | 公开内容 | 证据范围 |
|---|---|---|---|
| OmniDreams | 2026年6月2日 | 随驾驶动作生成视频 | 研究团队描述闭环系统 |
| StyleDrive | 2026年9月3日 | Bench2Drive得分88.44 | 含自动导引车平台实验 |
| Apollo World | 2026年11月3日 | 完整出行任务的虚拟测试 | 百度称已用于萝卜快跑 |
数据:两篇研究论文的首次提交记录及截至9月的修订版摘要;百度11月3日活动披露。指标不同,不作安全性排名。
茉莉花观察
这一节是茉莉花的看法,依据是上文的事实。
我们的分析实时生成交通环境已不是百度一家披露的能力,Apollo World的价值要看能发现哪些驾驶错误。这是因为,同类模型也能响应驾驶动作,功能重合后,研发人员需要的是据此改进驾驶系统的证据,虚拟里程不能直接说明实车安全提高多少。
不同看法缺少公开对照不等于模型没有用途。这是因为,百度称模型已接入测试,交通参与者会随车辆动作调整,研发人员由此能比较不同决定的后果;这项用途应与乘客在真实道路上承担的风险分开评价。
展望我们判断,百度将在2027年3月底前公布Apollo World至少一项有明确数值指标的闭环驾驶评测结果。这是因为,百度已提出具体评价指标,同类研究也已报告驾驶得分,进一步给出测量结果才能让研发效果接受比较;增加仿真里程本身不能完成这项比较。
综合量子位、新华网报道
数据:NVIDIA研究团队、StyleDrive研究团队