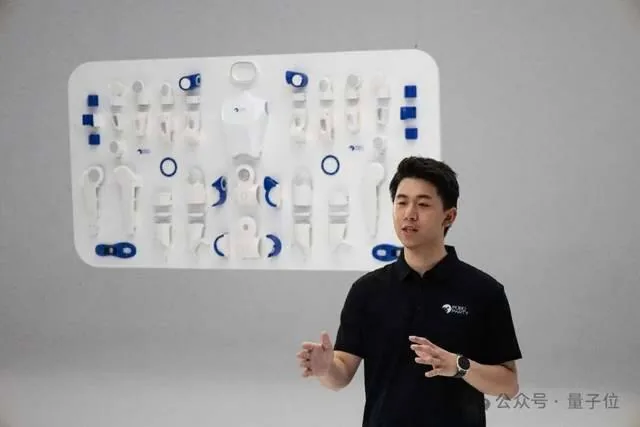
RoboParty(萝博派对)近日发布人形机器人RP1,称从机械结构、控制系统到仿真训练和真机验证,把完整的研发链路向开发者开放。RP1身高135厘米,开源版有24个主动自由度,开源版Pro有30个。受影响的是RoboParty面向的个人开发者、高校科研团队和具身模型公司:他们能拿到RP1的机械设计文件和电路板制造资料,但学习框架UFO只许非商业使用。
RP1使用RoboParty自研的ROMOMO关节模组,采用48伏供电,同时有EtherCAT和CAN-FD两种通信接口;RoboParty在GitHub上公开了三款模组的资料,RMM6562-2E、RMM8463-2E和RMM10062-2E的峰值扭矩分别是35、87和160牛·米。按RoboParty的关节模组硬件介绍,每个模组尾部嵌有一块驱动板,以一颗国产RISC-V芯片为核心,电机驱动、FOC控制、双编码器采样和实时通信都在板上完成,电流环带宽达到20千赫;三款驱动板共用一套电路和芯片方案,便于统一固件。RoboParty在GitHub上公开了RP1的机械源文件、电路板制造资料、线束和物料清单,02_PCB目录下列有14块电路板的资料文件夹,RoboParty自有的硬件设计采用CERN-OHL-W-2.0许可。控制和部署一侧,名为RP1_firmware的仓库收的是整机计算板的Linux板级支持包、USB转CAN-FD桥接固件和软件包源;另有RPO和RP1共用的部署框架,以及带RP1训练环境、基于Isaac Lab的训练仓库;仿真用的URDF和MJCF模型、人体动作重定向工具hhtools也已开放。
数据:RoboParty在GitHub上公开的ROMOMO模组规格和硬件介绍(10月28日查看)
RoboParty在发布稿里把固件、通信、SDK和部署工具列为“控制开源”,说控制链路可见、可改、可复现,开发者从下发指令到读取状态,可以沿着控制链路定位问题。RP1在GitHub上的总览页说,没有黑箱、没有保留,把完整的控制权交还开发者,并把ROMOMO仓库列为关节模组、固件和上位机工具;10月28日查看时,ROMOMO仓库的说明写明,仓库只包含文档和测试资料,不包含软件、固件或源代码,代码按对应代码仓库声明的GPL-3.0-only许可证另行授权。RoboParty在GitHub上有71个公开仓库;我们10月28日查看了其中54个的文件列表,没有找到ROMOMO驱动板芯片的固件源代码。
RoboParty说,RP1白皮书会随软硬件迭代持续更新。RoboParty已开放RP1内测共创申请,参与者可以反馈问题、提交Issue。在RP1之前,RoboParty推出过开源机器人RPO,在GitHub上获得约2600个星标。
茉莉花观察
这一节是茉莉花的看法,依据是上文的事实。
我们的分析我们认为,按10月28日查到的资料,开发者能读回关节状态,看出关节有没有跟上指令,却找不到能直接查看、修改关节驱动板控制程序的源代码。这是因为,整机计算板一侧的通信和部署软件已经公开,关节状态会反馈回来;电流环等控制在关节里的驱动板上完成,ROMOMO仓库写明不含固件和源代码,查看的其他仓库里也没有。
不同看法RoboParty说,控制链路可见、可改、可复现,没有黑箱;ROMOMO仓库的说明也说,代码按对应代码仓库的许可证另行授权。我们同意RP1开放的范围很广,但这不改变我们的看法。这是因为,说明没有写是哪个代码仓库,查看的公开仓库里也没有这部分源代码;读回来的只是关节状态。
我们的判断到2027年3月31日,RoboParty会不会在GitHub上公开ROMOMO关节模组的嵌入式固件源代码。我们判断,到2027年3月31日(含当天),RoboParty会在GitHub上公开ROMOMO关节模组的嵌入式固件源代码。这是因为,RoboParty把RP1作为“全栈开源”平台推给开发者和科研团队,总览页还把固件列在ROMOMO名下;内测用户可以提交Issue,关节出了问题,不公开关节固件就难兑现这个说法。RP1_hardware仓库列出了14块电路板的资料文件夹,ROMOMO仓库却写明不含固件和源代码。
综合量子位、具身之家、RoboParty报道
数据:茉莉花整理